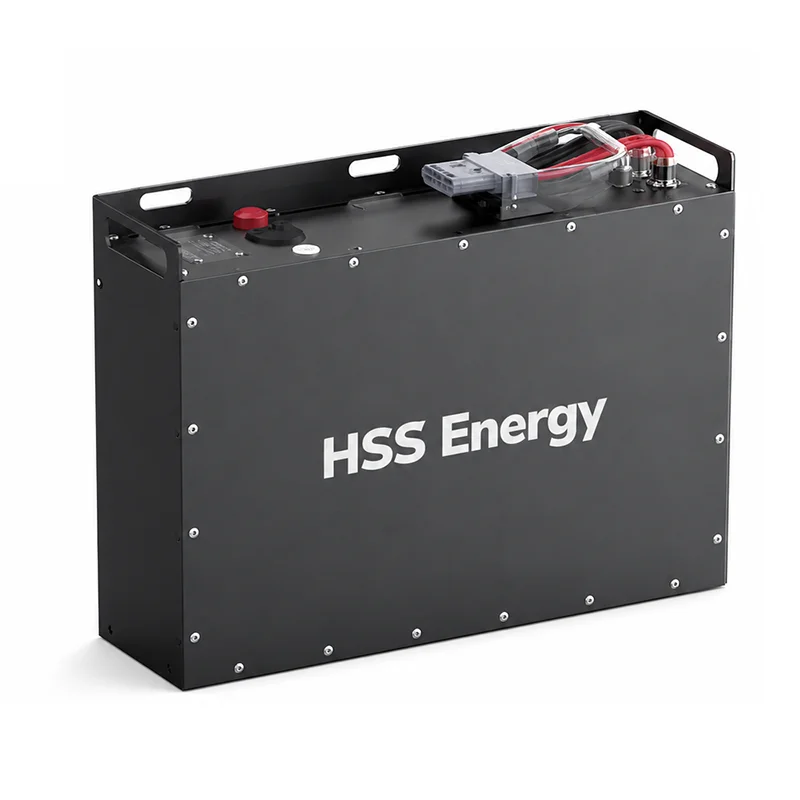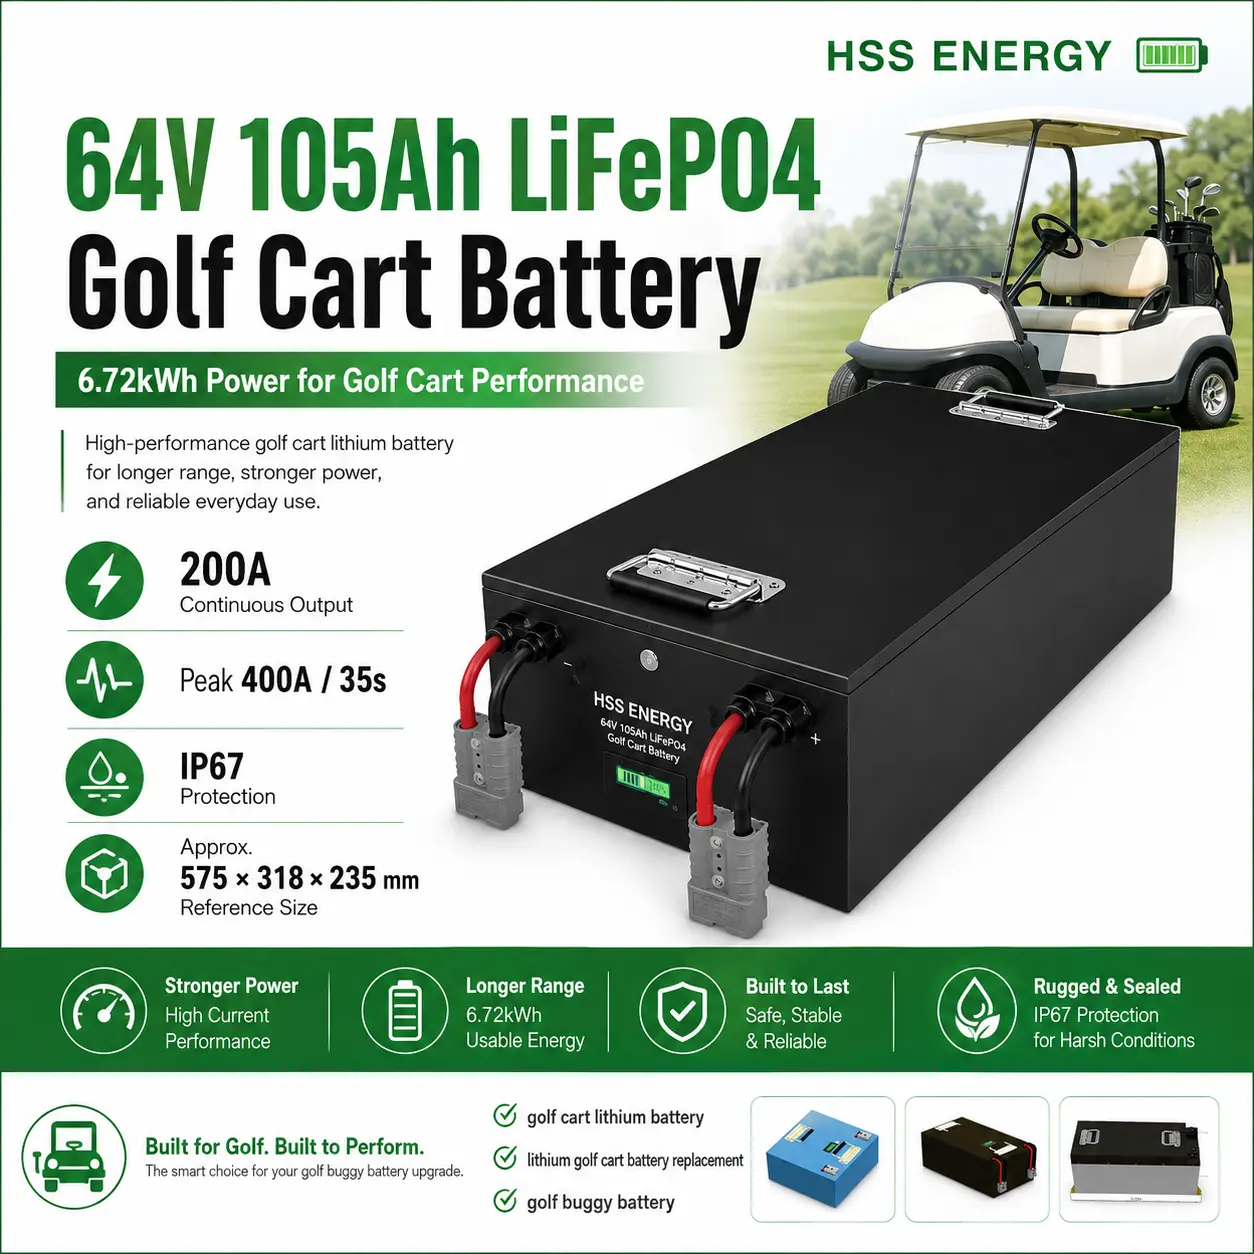
একটি AGV বা মোবাইল রোবট ব্যাটারিকে একটি ভোল্টেজ এবং ক্ষমতা লক্ষ্যমাত্রা পূরণের চেয়ে বেশি কিছু করতে হয়। রানটাইম, এক্সিলারেশন কারেন্ট, চার্জিং উইন্ডো, ব্যাটারি-বে ডাইমেনশন, গাড়ির কন্ট্রোলারের সাথে যোগাযোগ এবং অপারেটিং সময়সূচী সবই চূড়ান্ত প্যাক ডিজাইনকে প্রভাবিত করে। HSS Energy AGVs, AMRs এবং মোবাইল রোবোটিক সরঞ্জামগুলির জন্য প্রজেক্ট-ভিত্তিক লিথিয়াম ব্যাটারি সিস্টেম তৈরি করে, যাতে অ্যাপ্লিকেশনের বিপরীতে বৈদ্যুতিক, যান্ত্রিক এবং যোগাযোগের পরামিতি নিশ্চিত করা হয়।
|
অ্যাপ্লিকেশন ফোকাস |
ব্যাটারি রসায়ন |
চার্জিং |
ইন্টিগ্রেশন |
|
এজিভি/এএমআর/মোবাইল রোবোটিক্স |
LiFePO4 রেফারেন্স প্ল্যাটফর্ম |
প্রকল্প দ্বারা ম্যানুয়াল / ডক / সুযোগ চার্জিং |
CAN / RS485 এবং প্রকল্প-সংজ্ঞায়িত ইন্টারফেস |
একই নামমাত্র ভোল্টেজ ব্যবহার করে দুটি AGV-এর জন্য খুব আলাদা ব্যাটারি প্যাকের প্রয়োজন হতে পারে। একটি হালকা গুদাম AMR দীর্ঘ সময়ের জন্য মাঝারি স্রোতে কাজ করতে পারে, যখন একটি পরিবহন AGV ত্বরণ, উত্তোলন বা ঢাল অপারেশনের সময় সংক্ষিপ্ত উচ্চ-কারেন্ট ঘটনা থাকতে পারে। ব্যাটারি তাই ডিউটি চক্র থেকে সংজ্ঞায়িত করা প্রয়োজন.
|
ইঞ্জিনিয়ারিং ইনপুট |
এটা কি নির্ধারণ করে |
|
যানবাহন অপারেটিং ভোল্টেজ |
সিরিজ কনফিগারেশন এবং চার্জার ভোল্টেজ |
|
গড় লোড এবং অপারেটিং ঘন্টা |
প্রয়োজনীয় ব্যবহারযোগ্য শক্তি এবং রানটাইম |
|
পিক লোড এবং সর্বোচ্চ সময়কাল |
BMS, সেল, তারের এবং সংযোগকারী বর্তমান ক্ষমতা |
|
ব্যাটারি উপসাগর / মাউন্ট স্থান |
ঘেরের আকার, টার্মিনাল অবস্থান এবং যান্ত্রিক বিন্যাস |
|
চার্জিং উইন্ডো |
বর্তমান এবং চার্জিং কৌশল চার্জ করুন |
|
যানবাহন নিয়ন্ত্রক |
কমিউনিকেশন প্রোটোকল এবং সিগন্যাল ম্যাপিং |
|
অপারেটিং পরিবেশ |
তাপমাত্রা, ঘের এবং সুরক্ষা প্রয়োজনীয়তা |
নিম্নলিখিত কনফিগারেশন সরবরাহ করা HSS রেফারেন্স ডেটার উপর ভিত্তি করে। যে প্যারামিটারগুলি উত্স উপাদানে স্থির করা হয় না সেগুলি জেনেরিক মান নির্ধারণের পরিবর্তে প্রকল্প-নিশ্চিত থাকে৷
|
প্যারামিটার |
এইচএসএস রেফারেন্স কনফিগারেশন / প্রকল্প নিশ্চিতকরণ |
|
মার্কেট ভোল্টেজ ক্লাস |
24V-শ্রেণী |
|
নামমাত্র ভোল্টেজ |
25.6V |
|
কনফিগারেশন |
8S LiFePO4 |
|
ক্ষমতা |
60আহ |
|
নামমাত্র শক্তি |
1.536kWh |
|
আপার চার্জ রেফারেন্স |
29.2V (8 × 3.65V); চূড়ান্ত চার্জার প্রোফাইল প্রকল্প-নিশ্চিত |
|
চার্জ পদ্ধতি |
সিসি-সিভি; প্রকল্প দ্বারা ম্যানুয়াল / ডক / সুযোগ চার্জিং |
|
ক্রমাগত / পিক কারেন্ট |
AGV লোড এবং সর্বোচ্চ সময়কাল থেকে প্রকল্প-নিশ্চিত |
|
যোগাযোগ |
CAN/RS485 প্রকল্প-নির্বাচনযোগ্য; ম্যাপিং প্রকল্প দ্বারা নিশ্চিত করা হয়েছে |
|
ঘের / ওজন |
ব্যাটারি-বে পর্যালোচনার পর প্রকল্প-নিশ্চিত |
|
সংযোগকারী/পিনআউট |
প্রজেক্ট-কনফিগার করা হয়েছে |
একটি AGV একটি স্থানান্তর সম্পূর্ণ করতে পারে কিনা তা কেবল ক্ষমতাই নির্ধারণ করে না। ভ্রমণ, অলস সময়, ত্বরণ, উত্তোলন বা টুলিং লোড এবং চার্জ করার সুযোগ সহ বাস্তব অপারেটিং চক্র থেকে শক্তির প্রয়োজন অনুমান করা উচিত। গড় শক্তি খরচ থেকে পিক কারেন্ট আলাদাভাবে পরীক্ষা করা উচিত।
|
সাইজিং প্রশ্ন |
ইঞ্জিনিয়ারিং চেক |
|
চার্জের মধ্যে AGV কতক্ষণ কাজ করতে হবে? |
শুধুমাত্র নামমাত্র ক্ষমতার চেয়ে শুল্ক চক্র থেকে ব্যবহারযোগ্য শক্তি অনুমান করুন |
|
স্বাভাবিক চলমান কারেন্ট কি? |
তাপীয় লোড এবং ক্রমাগত স্রাবের প্রয়োজনীয়তা পরীক্ষা করুন |
|
সর্বোচ্চ স্বল্প মেয়াদী স্রোত কী? |
সেল, বিএমএস, কেবল এবং সংযোগকারীর ক্ষমতা নিশ্চিত করুন |
|
শিখর কতক্ষণ স্থায়ী হয়? |
টেকসই উচ্চ লোড থেকে সংক্ষিপ্ত ত্বরণ শিখরগুলিকে আলাদা করুন |
|
বিরতির সময় AGV চার্জ করা যাবে? |
সুযোগ চার্জিং প্রয়োজনীয় অনবোর্ড শক্তি হ্রাস করতে পারে |
|
কত রিজার্ভ প্রয়োজন? |
রুট এবং চার্জিং নির্ভরযোগ্যতা অনুযায়ী SOC অপারেটিং উইন্ডো সেট করুন |
চার্জিং কৌশল ব্যাটারি ডিজাইনের অংশ। সরবরাহ করা 24V-শ্রেণীর রেফারেন্স একটি CC-CV চার্জিং পদ্ধতিকে সমর্থন করে, যখন ফিজিক্যাল চার্জিং পদ্ধতিটি প্রকল্প দ্বারা নির্বাচিত হয়। AGV সিস্টেমের উপর নির্ভর করে, নির্ধারিত স্টপেজের সময় চার্জিং ম্যানুয়াল, ডক-ভিত্তিক বা সুযোগ চার্জ হিসাবে সাজানো হতে পারে।
· ম্যানুয়াল চার্জিং: উপযুক্ত যেখানে একটি নির্দিষ্ট চার্জিং সময়ের জন্য যানবাহন পরিষেবার বাইরে নেওয়া যেতে পারে।
· ডক চার্জিং: চার্জিং ইন্টারফেস এবং কন্ট্রোল লজিক ডকিং ব্যবস্থার সাথে মিলে যায়।
· অপর্চুনিটি চার্জিং: চার্জার, ব্যাটারি এবং রুট স্ট্র্যাটেজি এটিকে সমর্থন করে এমন অপারেটিং সময়সূচীর মধ্যে স্বল্প চার্জিং সময়কাল অন্তর্ভুক্ত করা যেতে পারে।
· চূড়ান্ত চার্জ কারেন্ট, সংযোগকারী/যোগাযোগের নকশা এবং নিয়ন্ত্রণ সংকেত অবশ্যই চার্জিং সরঞ্জাম এবং গাড়ির কন্ট্রোলারের সাথে নিশ্চিত করতে হবে।
AGV এবং রোবোটিক্স প্রকল্পের জন্য, BMS শুধুমাত্র একটি সুরক্ষা ডিভাইস নয়। এটি গাড়ির নিয়ামককে অপারেটিং তথ্যও সরবরাহ করতে পারে। সরবরাহকৃত রেফারেন্স প্রকল্প-নির্বাচনযোগ্য CAN বা RS485 যোগাযোগ সমর্থন করে, প্রকল্পের জন্য প্রোটোকল ম্যাপিং নিশ্চিত করা হয়েছে।
|
বিএমএস / ইন্টারফেস আইটেম |
প্রকল্পের ভূমিকা |
|
ভোল্টেজ, বর্তমান এবং তাপমাত্রা পর্যবেক্ষণ |
ব্যাটারি অপারেটিং অবস্থা এবং সুরক্ষা ইনপুট |
|
ওভারচার্জ / ওভার-ডিসচার্জ সুরক্ষা |
কনফিগার করা ব্যাটারি সীমার বাইরে অপারেশন প্রতিরোধ করে |
|
ওভার-কারেন্ট / শর্ট-সার্কিট সুরক্ষা |
অস্বাভাবিক বৈদ্যুতিক অবস্থার প্রতিক্রিয়া |
|
তাপমাত্রা সুরক্ষা |
তাপমাত্রা কনফিগার করা সীমা ছাড়িয়ে গেলে অপারেশন নিয়ন্ত্রণ করে |
|
SOC ডেটা |
অবশিষ্ট-শক্তি ইঙ্গিত এবং চার্জিং সিদ্ধান্ত যেখানে বাস্তবায়িত হয় সমর্থন করে |
|
CAN/RS485 |
নিশ্চিত প্রোটোকল অনুযায়ী যানবাহন/বিএমএস যোগাযোগ |
|
প্রোটোকল ম্যাপিং |
সংকেত সংজ্ঞা এবং যোগাযোগ আচরণ গ্রাহকের সাথে নিশ্চিত করা হয়েছে |
AGV ব্যাটারিগুলি প্রায়শই বিদ্যমান ব্যাটারি উপসাগর দ্বারা সীমাবদ্ধ থাকে। ঘের মাত্রা, হ্যান্ডেল অবস্থান, তারের প্রস্থান, সংযোগকারী অবস্থান এবং পরিষেবা অ্যাক্সেস তাই যান্ত্রিক নকশা হিমায়িত করার আগে পর্যালোচনা করা উচিত। সরবরাহকৃত রেফারেন্সটি প্রজেক্ট নিশ্চিতকরণের জন্য ঘের, ওজন, সংযোগকারী এবং পিনআউট খোলা থাকে।
· ব্যাটারি-বে মাত্রা এবং মাউন্টিং পয়েন্ট
· ধাতু বা অন্যান্য প্রকল্প-উপযুক্ত ঘের নির্মাণ
· কারেন্ট এবং গাড়ির ইন্টারফেস অনুযায়ী সংযোগকারী এবং তারের নির্বাচন
· টার্মিনাল / সংযোগকারী অবস্থান এবং তারের প্রস্থান দিক
· ডিসপ্লে বা স্ট্যাটাস ইন্টারফেস যেখানে প্রয়োজন
· পরিষেবা অ্যাক্সেস, উত্তোলন এবং প্রতিস্থাপনের প্রয়োজনীয়তা
· প্রকল্প-নির্দিষ্ট লেবেল এবং সনাক্তকরণ
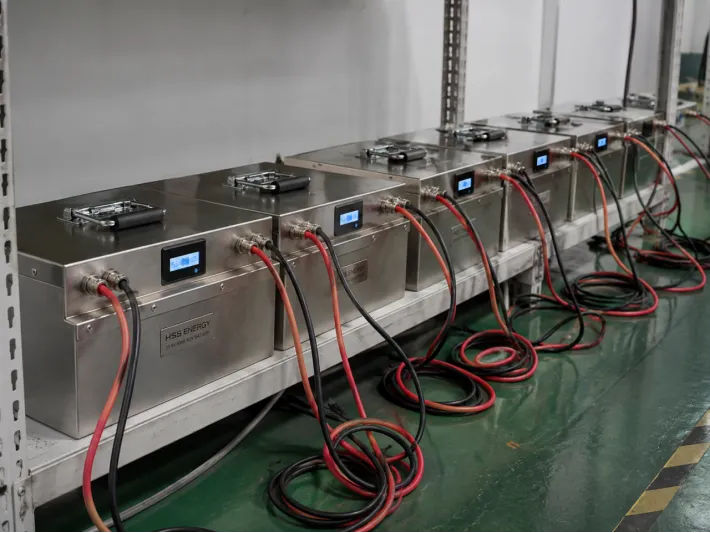
ব্যাচ বৈদ্যুতিক যাচাইয়ের সময় এইচএসএস এনার্জি এজিভি ব্যাটারি ইউনিট
একটি কাস্টম AGV ব্যাটারির জন্য, উত্পাদন নিয়ন্ত্রণকে প্যাকের সামঞ্জস্য এবং গাড়ির জন্য গুরুত্বপূর্ণ ইন্টারফেস উভয়ই নিশ্চিত করতে হবে। যাচাইকরণ একটি একক জেনেরিক চেকলিস্টের পরিবর্তে অনুমোদিত প্রকল্পের স্পেসিফিকেশনের বিরুদ্ধে সংজ্ঞায়িত করা হয়।
· ব্যাটারি ভোল্টেজ এবং বৈদ্যুতিক পরিদর্শন
· BMS কার্যকরী এবং সুরক্ষা পরীক্ষা
· অনুমোদিত কনফিগারেশন অনুযায়ী চার্জ/ডিসচার্জ যাচাইকরণ
· যোগাযোগ পরীক্ষা করুন যেখানে CAN বা RS485 উল্লেখ করা আছে
· সংযোগকারী, তার এবং পিনআউট পরিদর্শন
· ডিসপ্লে/স্ট্যাটাস চেক করুন কোথায় লাগানো আছে
· যান্ত্রিক এবং চেহারা পরিদর্শন
· শিপমেন্টের আগে প্রকল্প-নির্দিষ্ট চূড়ান্ত পরিদর্শন
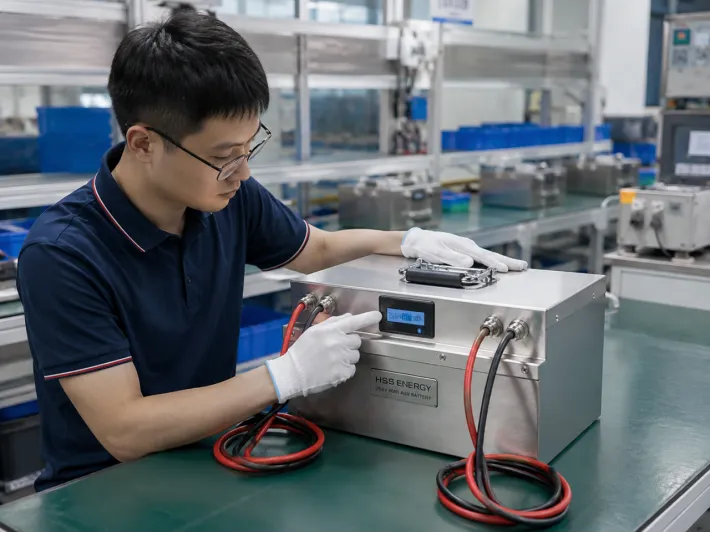
একটি HSS শক্তি AGV ব্যাটারি সমাবেশের চূড়ান্ত কার্যকরী পরিদর্শন
|
আবেদন |
ব্যাটারি ডিজাইন ফোকাস |
|
গুদাম AGV |
রানটাইম, রুট সাইকেল, ডকিং এবং যানবাহন যোগাযোগ |
|
এএমআর |
কমপ্যাক্ট ইন্টিগ্রেশন, SOC তথ্য এবং ঘন ঘন চার্জের সুযোগ |
|
উপাদান-হ্যান্ডলিং রোবট |
ত্বরণ এবং পেলোড আন্দোলনের সময় সর্বোচ্চ বর্তমান |
|
স্বায়ত্তশাসিত কার্ট / টাগার |
দীর্ঘ অপারেটিং ঘন্টা এবং পুনরাবৃত্তিযোগ্য চার্জিং সময়সূচী |
|
পরিদর্শন রোবট |
কমপ্যাক্ট প্যাকেজিং এবং অ্যাপ্লিকেশন-নির্দিষ্ট রানটাইম |
|
পরিষেবা / মোবাইল রোবট |
যান্ত্রিক একীকরণ, কম ভোল্টেজ প্ল্যাটফর্ম এবং যোগাযোগের প্রয়োজন |
|
ধাপ |
মঞ্চ |
আউটপুট |
|
1 |
যানবাহন ডেটা |
ভোল্টেজ, লোড, রানটাইম, ব্যাটারি বে, চার্জার এবং কন্ট্রোলার |
|
2 |
ব্যাটারি প্রস্তাব |
রসায়ন, সিরিজ কনফিগারেশন, ক্ষমতা এবং বৈদ্যুতিক আর্কিটেকচার |
|
3 |
ইন্টারফেস নিশ্চিতকরণ |
সংযোগকারী, পিনআউট, CAN/RS485 ম্যাপিং এবং চার্জিং ইন্টারফেস |
|
4 |
নমুনা |
সম্মত কনফিগারেশনে নির্মিত প্রোটোটাইপ প্যাক |
|
5 |
যানবাহন পরীক্ষা |
রানটাইম, পিক-লোড আচরণ, চার্জিং এবং যোগাযোগ লক্ষ্য সরঞ্জামগুলিতে পরীক্ষা করা হয়েছে |
|
6 |
নিশ্চিতকরণ |
স্পেসিফিকেশন এবং ইন্টারফেস যাচাইকরণের পরে হিমায়িত |
|
7 |
উৎপাদন |
ব্যাচ উত্পাদন এবং প্রকল্প-নির্দিষ্ট পরিদর্শন |
|
প্রশ্ন |
যদি হ্যাঁ/প্রয়োজনীয় |
পরবর্তী চেক |
|
বিদ্যমান AGV ভোল্টেজ প্ল্যাটফর্ম? |
স্টার্টিং পয়েন্ট হিসাবে গাড়ির ভোল্টেজ ব্যবহার করুন |
চার্জার এবং কন্ট্রোলার ভোল্টেজ পরিসীমা নিশ্চিত করুন |
|
চার্জ ছাড়া ফুল-শিফট অপারেশন? |
প্রয়োজনীয় ব্যবহারযোগ্য রানটাইমের জন্য আকার |
গড় লোড এবং রিজার্ভ SOC পরীক্ষা করুন |
|
চার্জিং স্টপ উপলব্ধ? |
ডক বা সুযোগ চার্জিং মূল্যায়ন |
অনুমোদনযোগ্য চার্জ বর্তমান এবং যোগাযোগ/ইন্টারফেস ডিজাইন নিশ্চিত করুন |
|
উচ্চ ত্বরণ / উত্তোলন লোড? |
পৃথকভাবে শিখর বর্তমান চিকিত্সা |
শিখর প্রশস্ততা এবং সময়কাল নিশ্চিত করুন |
|
যানবাহন যোগাযোগ প্রয়োজন? |
প্রযোজ্য হিসাবে CAN বা RS485 নির্বাচন করুন |
প্রোটোকল এবং সিগন্যাল ম্যাপিং নিশ্চিত করুন |
|
স্থায়ী ব্যাটারি উপসাগর? |
যান্ত্রিক নকশা উপলব্ধ স্থান অনুসরণ করে |
ঘের, সংযোগকারী এবং পরিষেবা অ্যাক্সেস নিশ্চিত করুন |
সার্টিফিকেশন এবং পরিবহন ডকুমেন্টেশন কনফিগারেশন-নির্দিষ্ট। উপলব্ধ ডকুমেন্টেশন চূড়ান্ত ব্যাটারি মডেল, গন্তব্য বাজার এবং গ্রাহকের প্রয়োজনীয়তার বিরুদ্ধে নিশ্চিত করা উচিত। HSS Energy অনুমোদিত প্রকল্পের জন্য প্রযোজ্য ডকুমেন্টেশন প্যাকেজ প্রদান করতে পারে যেখানে উপলব্ধ।
যেহেতু AGV এবং রোবোটিক্স ব্যাটারিগুলি লক্ষ্য সরঞ্জামগুলির চারপাশে কাস্টমাইজ করা হয়েছে, তাই সার্টিফিকেশনের সুযোগ প্রতিটি ভোল্টেজ, ক্ষমতা, ঘের বা ইন্টারফেস বৈকল্পিককে কভার করার জন্য অনুমান করা উচিত নয় যদি না সেই সঠিক কনফিগারেশনটি প্রাসঙ্গিক শংসাপত্র বা প্রতিবেদনে অন্তর্ভুক্ত করা হয়।
· AGV / AMR / রোবটের ধরন এবং অ্যাপ্লিকেশন
· নামমাত্র সিস্টেম ভোল্টেজ এবং অনুমোদিত ভোল্টেজ পরিসীমা
· গড় অপারেটিং কারেন্ট বা শক্তি
· সর্বোচ্চ বর্তমান এবং সর্বোচ্চ সময়কাল
· চার্জগুলির মধ্যে প্রয়োজনীয় রানটাইম
· দৈনিক অপারেটিং ঘন্টা / শিফট প্যাটার্ন
· ব্যাটারি-বে মাত্রা এবং মাউন্টিং সীমাবদ্ধতা
· বর্তমান ব্যাটারির বিশদ বিবরণ, যদি বর্তমান প্যাক প্রতিস্থাপন করা হয়
· চার্জিং পদ্ধতি এবং চার্জার স্পেসিফিকেশন
· CAN / RS485 প্রয়োজনীয়তা এবং প্রোটোকল ডকুমেন্টেশন
· সংযোগকারী, পিনআউট এবং তারের প্রয়োজনীয়তা
· অপারেটিং তাপমাত্রা এবং ইনস্টলেশন পরিবেশ
· লক্ষ্য বাজার, শংসাপত্রের প্রয়োজনীয়তা এবং আনুমানিক পরিমাণ
এই পৃষ্ঠায় দেখানো 25.6V 60Ah / 1.536kWh কনফিগারেশনটি সরবরাহকৃত প্রকল্প ডেটার উপর ভিত্তি করে একটি HSS রেফারেন্স কনফিগারেশন। এটি একটি সর্বজনীন AGV ব্যাটারি স্পেসিফিকেশন নয়। ক্রমাগত কারেন্ট, পিক কারেন্ট, ঘের, ওজন, সংযোগকারী, পিনআউট, যোগাযোগ ম্যাপিং এবং চূড়ান্ত চার্জার প্রোফাইল প্রকল্প-নিশ্চিত থাকে।
চূড়ান্ত ব্যাটারি ভোল্টেজ পরিসীমা, ক্ষমতা, বর্তমান সীমা, BMS সেটিংস, যোগাযোগ প্রোটোকল, যান্ত্রিক কাঠামো, সংযোগকারী সিস্টেম, চার্জিং প্যারামিটার এবং ডকুমেন্টেশন অনুমোদিত প্রকল্প ডেটাশিট, প্রযুক্তিগত চুক্তি, নমুনা নিশ্চিতকরণ, PI বা চুক্তির সাপেক্ষে। যেখানে ওয়েবসাইটের তথ্য অনুমোদিত প্রকল্প নথির থেকে আলাদা, অনুমোদিত প্রকল্প নথি প্রাধান্য পাবে।
গাড়ির ভোল্টেজ, লোড ডেটা, প্রয়োজনীয় রানটাইম, পিক কারেন্ট, ব্যাটারি-বে মাত্রা, চার্জিং পদ্ধতি এবং যোগাযোগের প্রয়োজনীয়তা পাঠান। এইচএসএস এনার্জি ব্যাটারি আর্কিটেকচার এবং লক্ষ্য সরঞ্জামগুলিতে যাচাই করা প্রয়োজন এমন ইন্টারফেসগুলি সংজ্ঞায়িত করতে এই ইনপুটগুলি ব্যবহার করতে পারে।